Model
01模型
负责理解、推理和判断。
Yuanmu Industrial Intelligence
圆木以工业智能体 Harness 承接任务执行,以可重放环境和验证器建立可信反馈,再由工业经验引擎将真实轨迹加工为评测与训练信号。
模型的推理能力由此进入工业软件、设备与人的协作流程,持续完成可以验证的工业任务。
System Cutaway
一次报价完成、计划更新、一个模型生成,看上去只是任务向前推进了一步。而为了让这一步在真实工业中可靠发生,系统需要持续组织当前事实,管理上下文与权限,控制智能体与工具持续稳定执行,验证过程与结果,并把真实反馈带回下一轮学习。
圆木建设的,是支撑每一项工业任务持续完成的整套技术系统。
负责理解、推理和判断。
维持任务状态,组织工具、权限、节拍和人工协作。
把判断转化为软件操作、算法求解和现场动作。
保存任务环境、状态变化与执行反馈。
检查工业约束,评价过程与最终结果。
设定目标和边界,处理高风险判断与异常。
Industrial Context
工业现场的信息分散在订单、BOM、图纸、工艺、设备、物料、人员和历史决策中,并随现场持续变化。全部信息直接进入模型,旧版本、冲突口径、无关噪声与权限边界会同时扰乱判断。
圆木围绕当前任务组织共享 Context:数据与知识提供事实,工厂画像保存长期结构,目标与偏好限定本次判断;工具结果、专家修正和现场反馈持续写回共享状态。
Harness 在任务执行过程中,根据当前所处的步骤,选择必要、最新且可追溯的信息,并将其组织成适合下一次判断的上下文。
模型看到的每一段上下文,都对应当前任务、当前版本和当前权限。
Harness & Industrial Tools
一次 CAD 操作、求解器调用或系统写回,只能完成任务中的一个动作。完整工业任务还要跨越状态变化、异常、重试、任务交接和结果验证。
圆木以 Harness 作为工业智能体的执行编排层。它维持任务状态,并围绕工业工具管理调用条件、输入输出、权限边界、完成证据和异常处理。
长程任务由此能够跨越多轮模型判断、多种专业工具和多次人工协作,持续推进到结果。
Environment & Verifier
工业任务的正确性同时来自过程与结果:数据版本是否一致,工具调用是否遵守约束,最终交付是否达到成本、质量、交期和安全目标。
Environment 保存任务开始时的状态、工具条件、执行过程和反馈,使同一任务能够在相同条件下重放。
Verifier 将硬约束和业务 KPI 转化为检查与评分:校验输入与版本,检查过程和工具调用,评价最终交付结果。
Industrial Experience Engine
一项真实工业任务会留下状态、行动、观察、工具输入输出、专家修正与最终结果。完整轨迹跨度长、数量少、获取成本高,需要经过系统加工才能成为有效学习信号。
将长程任务切分为可以独立判断的子任务,保留异常处理和关键转折。
产出:可以独立评价的子任务重放任务状态、工具和执行过程,扩展可以反复试验的任务样本。
产出:可以扩展的训练样本定位关键修正,检查工业约束,并根据业务结果进行归因和评价。
产出:约束、评价与奖励将经验编译为专家示范、偏好对、任务与奖励以及回归用例。
产出:训练与评测数据Training · Evaluation · Release
不同学习信号需要进入不同训练方法。模型先以轻量方式验证新能力,通过评测后再逐步扩大训练和部署范围。
专家最终方案用于建立基础行为与工具格式。
AI 原稿和专家改稿形成偏好对,学习关键分岔处的选择。
可重放任务与 Verifier 奖励优化长程任务的最终结果。
历史失败、工业边界和关键约束持续检验已有能力。
训练路线根据学习信号选择 SFT、DPO、RL 或 RFT,并从轻量验证逐步进入更完整的训练。
出现能力退化时,系统可以定位模型版本、任务环境和失败步骤,并重新进入训练与回归验证。
Task Economics
工业智能体的单位任务成本,来自模型推理、专业工具、人工接管、失败重试和部署维护。规模化要求更多任务可以独立完成、更少依赖人工,同时持续产生可以验证的业务结果。
让更强的模型承担复杂判断,让稳定的高频步骤进入更轻的模型。
保留影响当前判断的事实与约束,减少无关输入。
把已经稳定的能力沉淀为更高效的垂直模型。
兼顾数据边界、响应速度和规模成本。
TodayPlan · Technical Proof
生产计划连接需求、工艺、采购、产能和现场执行,是工厂高频、复杂且可以持续评价的决策入口。今天排汇聚订单、BOM、工艺、设备、人力、物料、库存和交期,让共享 Context、Harness、专业求解器、Verifier 与经验引擎在同一项真实任务中协同运行。
每一次计划生成、人工调整、现场变化与动态重排,都能形成可以验证的执行结果和完整反馈。
 全局状态已同步 · 14:32
左右滑动查看完整排程
Multi-Agent Coordination
每个智能体先在明确边界内承担一项可以完成、可以验证的任务。多项任务围绕同一座工厂协同时,还需要一套共同的协作机制。
多智能体由此围绕同一工厂目标协同运行,并通过统一 Context、工具和反馈闭环持续扩展。
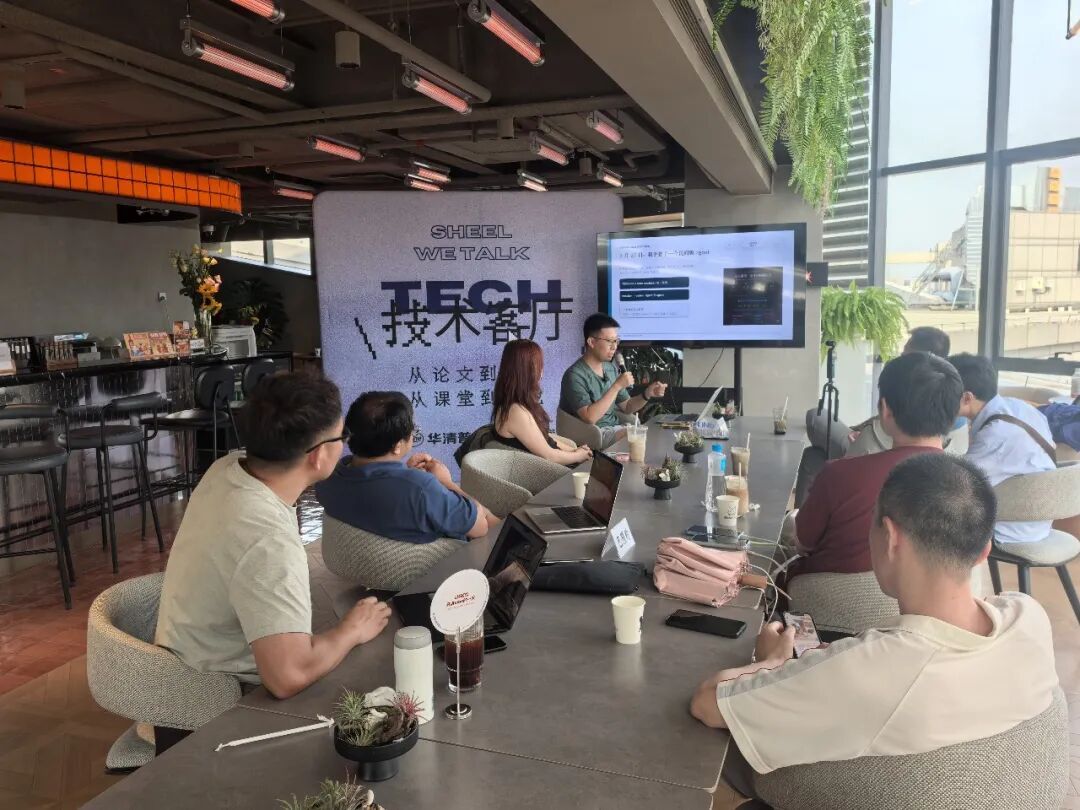
Yuanmu Technology Lounge
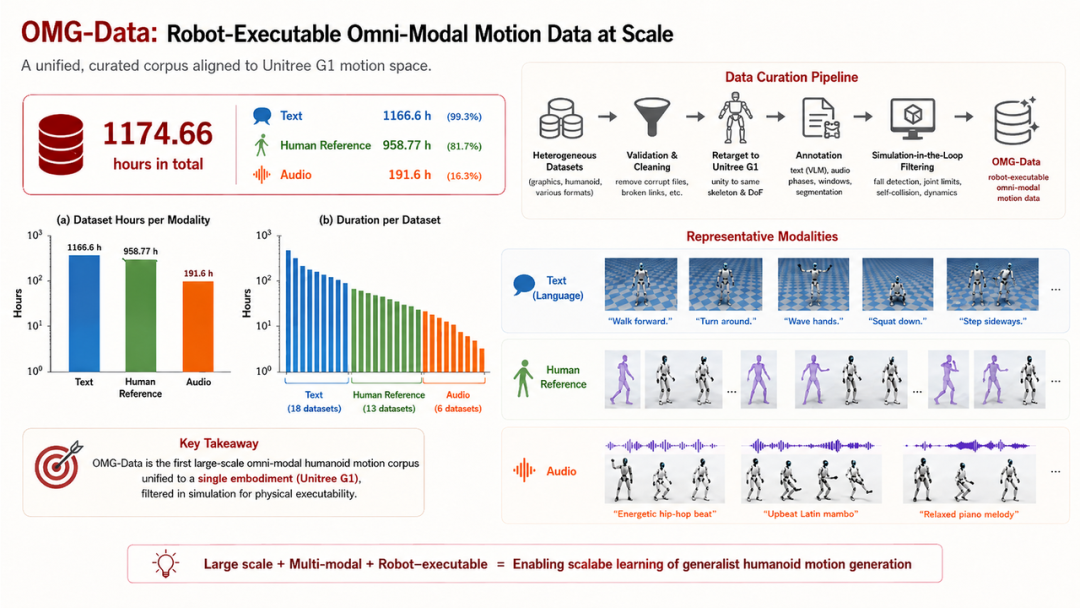
圆木正在持续攻克工业智能体的 Harness、评测、后训练、多模态理解和 Physical AI 等技术问题,也持续跟进前沿 AI 的最新进展。
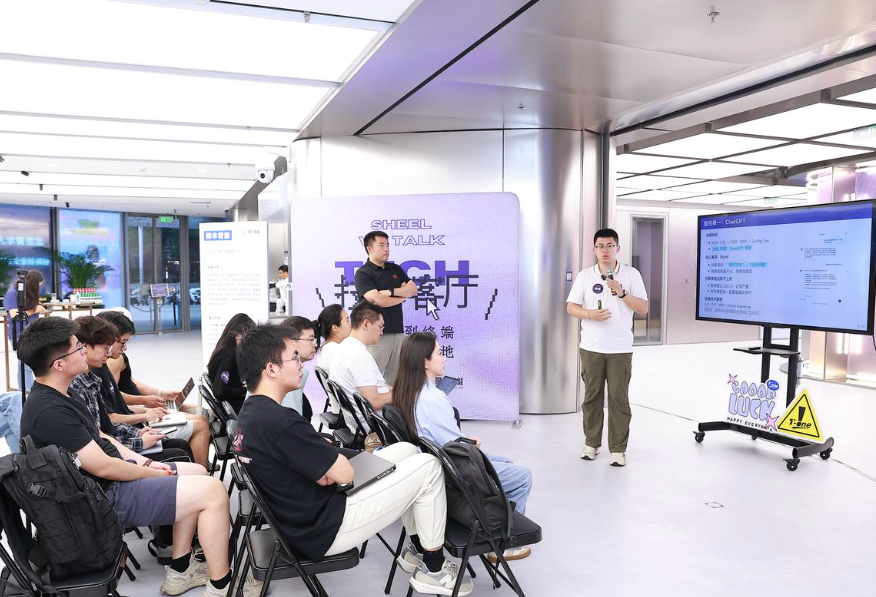
圆木技术客厅连接研究者与工程实践者,让研究问题接受真实工业场景的检验,也让工业现场的问题进入更开放、更深入的技术讨论。
了解产品、预约演示或讨论合作。
 微信公众号圆木智能
 抖音号圆木智能
 企业微信产品与合作咨询
Contact Yuanmu
在线客服暂时未连接时,也可以直接通过电话、邮箱或企业微信找到我们。
WeChat Consultation
产品体验、预约演示与合作沟通,都可以从一次具体对话开始。
 扫码添加圆木智能企业微信产品与合作咨询
Book A Demo
请留下基本信息与关注的场景,圆木团队将与您确认演示内容和时间。